Roboterhand ohne Körper bewegt sich und manipuliert Objekte selbstständig
Forscher der ETH Zürich haben eine unabhängige Roboterhand entwickelt, die sich über Oberflächen bewegen und Objekte manipulieren kann. Die Erfindung adressiert Herausforderungen in der Robotik für enge Räume.
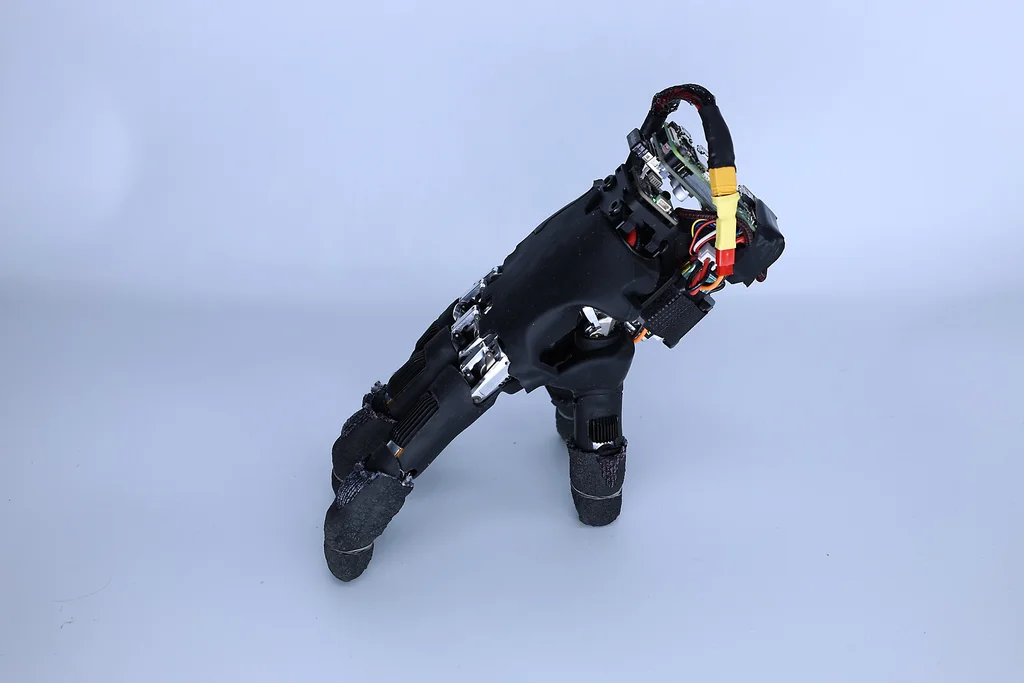
Forscher des Soft Robotics Lab der ETH Zürich haben eine in sich geschlossene Roboterhand entwickelt, die über Oberflächen kriechen und Objekte manipulieren kann, ohne an einen größeren Roboter-Körper gebunden zu sein. Diese teilweise von der Figur Thing aus "Die Addams Family" inspirierte Entwicklung zielt darauf ab, anspruchsvollere Roboteroperationen in Umgebungen zu ermöglichen, in denen herkömmliche Arme unpraktisch sind.
Im Gegensatz zu typischen Roboterhänden, die an einem mechanischen Arm befestigt sind, funktioniert diese Hand als eigenständige Einheit. Sie kann ihr Eigengewicht ausbalancieren und ihre fünf Finger sowohl zur Fortbewegung als auch zur Objektmanipulation nutzen. Doktorand Amirhossein Kazemipour sowie Hehui Zheng und Robert Katzschmann beschreiben die Erfindung in einer Veröffentlichung, die sich mit dem langjährigen Dilemma befasst, Systeme zu schaffen, die sich gleichzeitig bewegen und geschickt mit Objekten interagieren können.
Diese Entwicklung adressiert Probleme, die entstehen, wenn autonome Systeme in engen Räumen operieren müssen, wie z. B. in beschädigten Gebäuden oder komplexen Rohrleitungen. Früher erforderten solche Aufgaben oft sperrige mechanische Ausleger oder klobige Rover. Die Fähigkeit der neuen Hand, selbstständig enge Öffnungen zu durchqueren, bietet eine potenzielle Lösung.
Das Team nutzte Deep Reinforcement Learning, um eine KI-Software zu entwickeln, die die komplexen Bewegungen der Hand steuert. Das System gleicht die natürliche Asymmetrie der Hand aus und ermöglicht eine ausgewogene Fortbewegung. Die Hand ist mit einem kleinen Bordcomputer, einer Inertialmesseinheit und einem Akku ausgestattet, was sie zu einer vollständig kabellosen und unabhängigen Plattform von knapp einem Kilogramm macht.
Im Test durchquerte die Roboterhand erfolgreich verschiedene Geländearten und demonstrierte Manipulationsfähigkeiten, indem sie Tasten auf einer Tastatur drückte. Diese unabhängige Mobilität und Manipulationsfähigkeit könnten neue Anwendungen für die Robotik in Gefahrenbereichen oder für Aufgaben eröffnen, die hohe Fingerfertigkeit in begrenzten Bereichen erfordern.