DexRobot présente des mains robotiques avancées et une plateforme de développement IA à l'IROS 2026
DexRobot présente ses capacités complètes de manipulation experte à l'IROS 2026, mettant en avant la plateforme de développement DexGEM et la main robotique DexHand021 Pro.
Pittsburgh, PA – DexRobot, une entreprise spécialisée dans l'IA incarnée full-stack, présente ses capacités avancées de manipulation experte à l'IROS 2026 (Stand 507). L'entreprise expose trois articles de recherche acceptés, son produit phare DexHand021 Pro doté de capteurs multimodaux sur toute la paume, ainsi que DexGEM, une plateforme de développement.
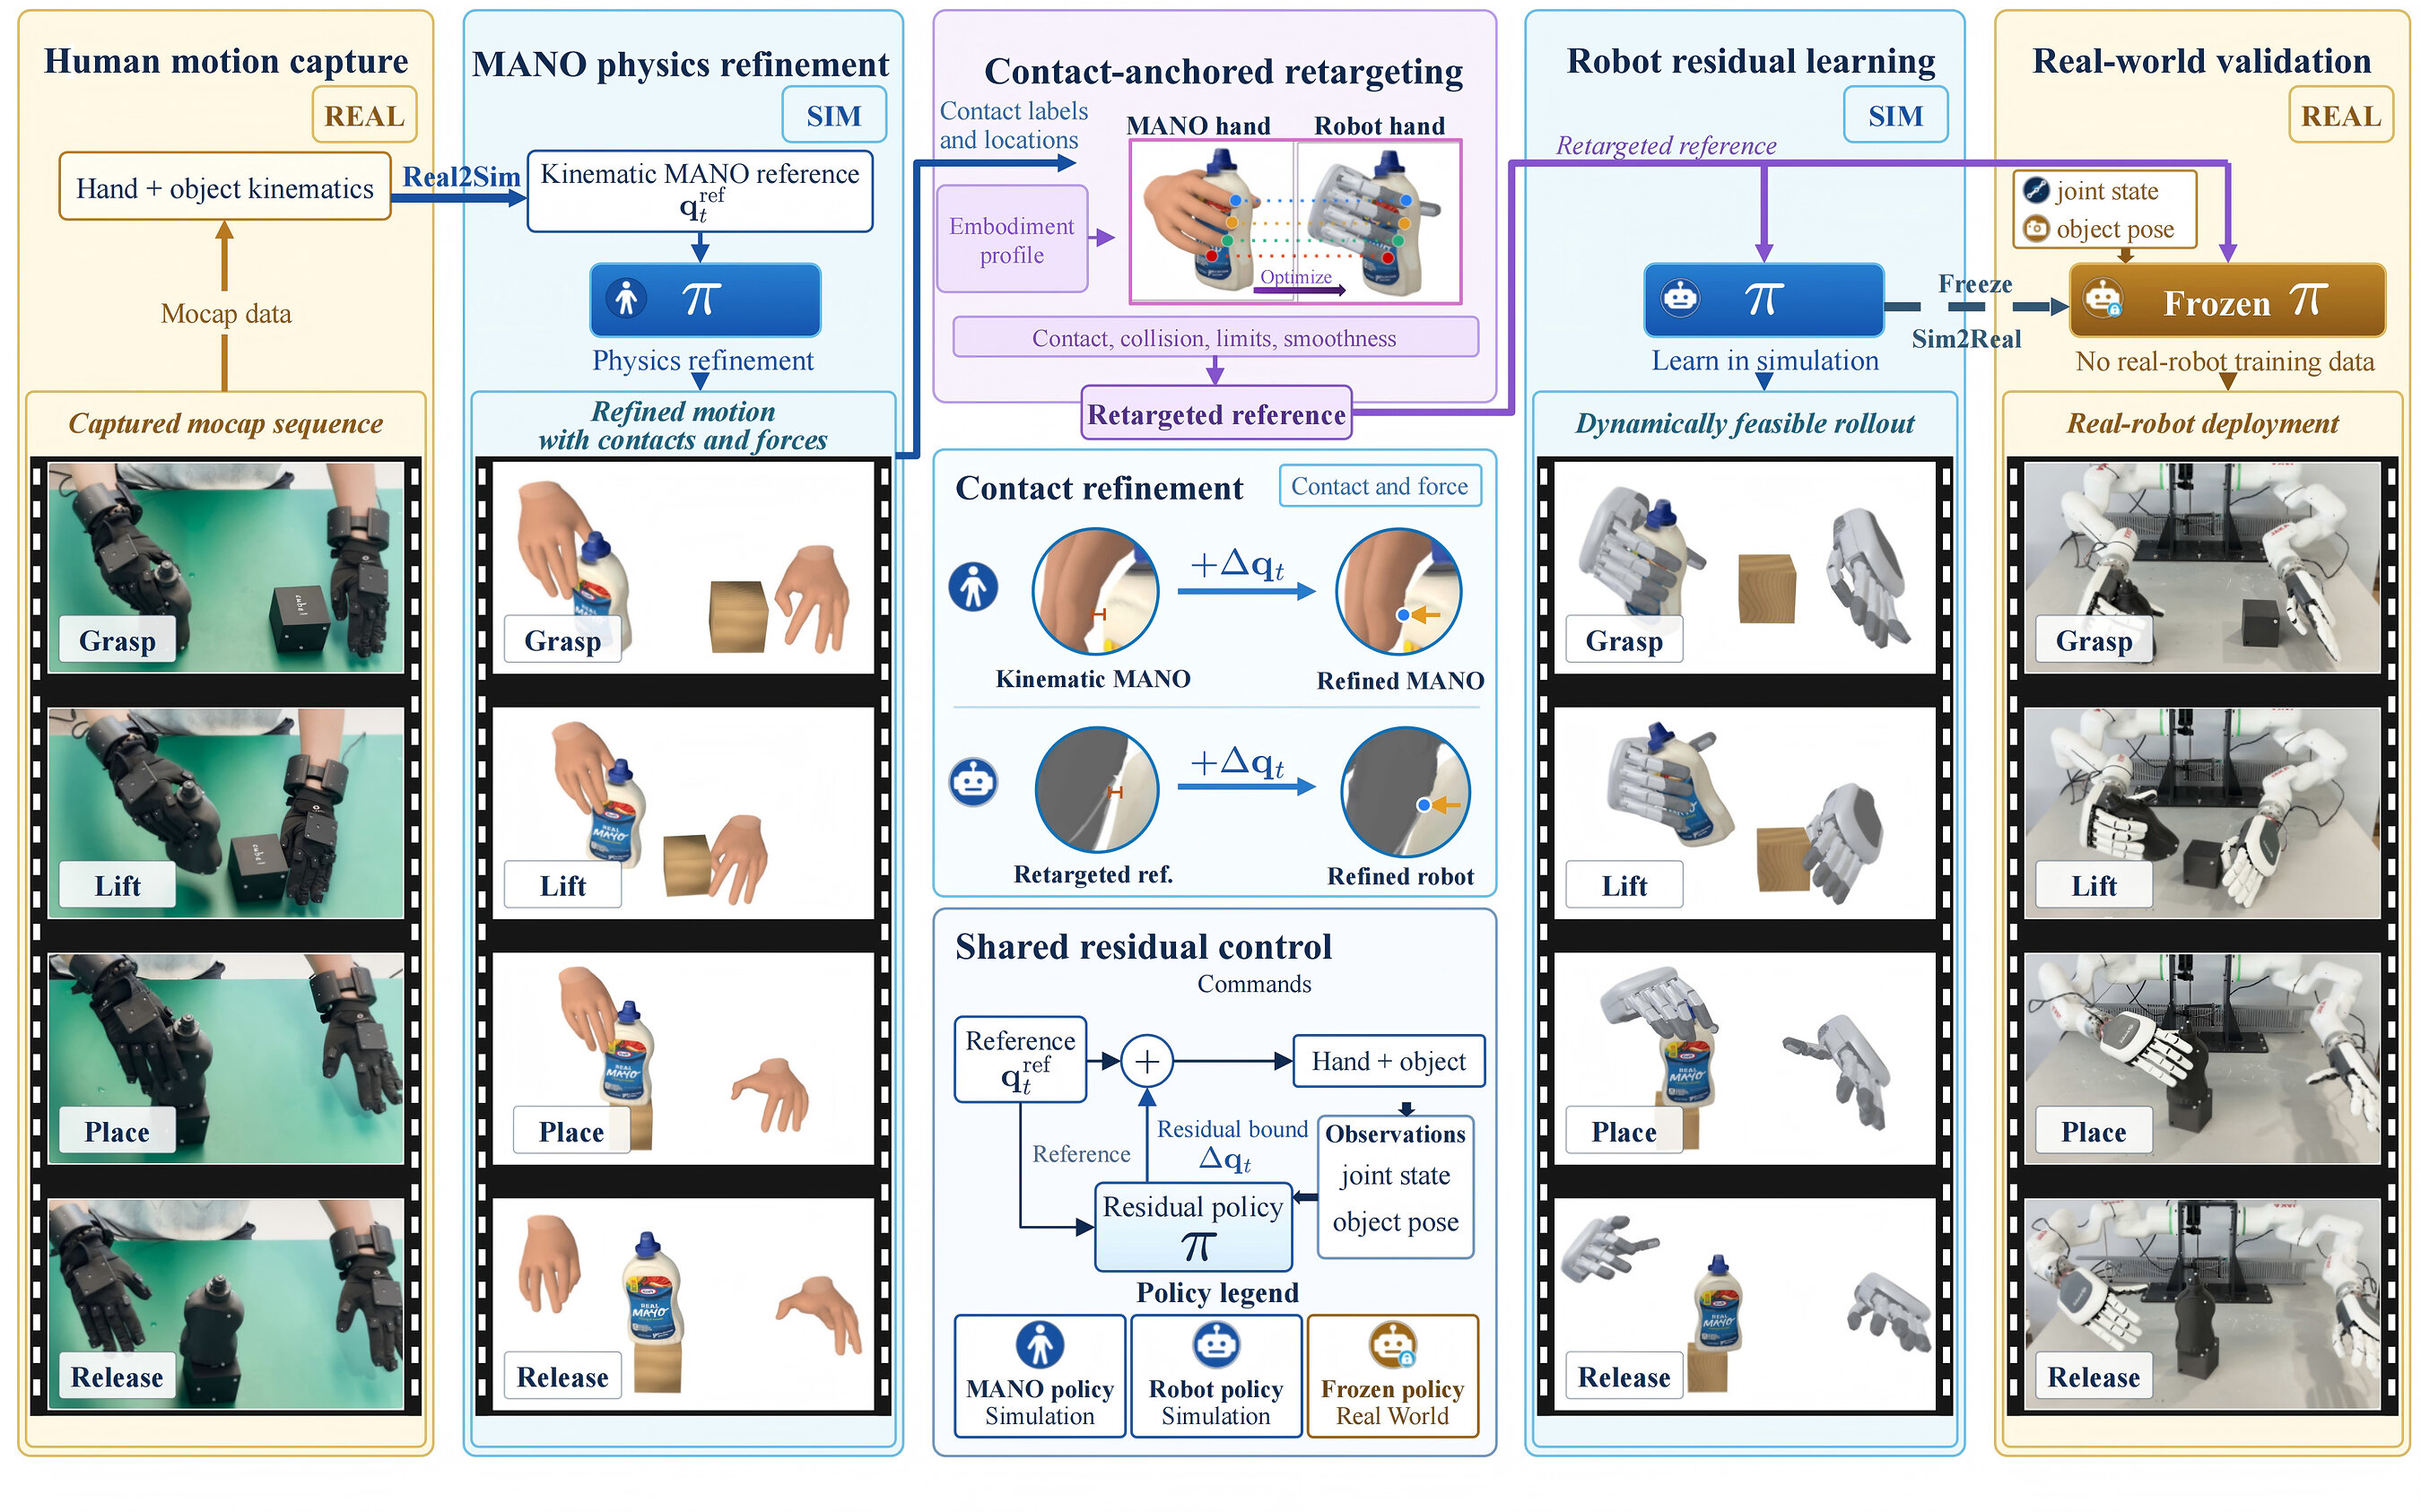
La plateforme DexGEM représente une étape de recherche importante dans le domaine de la dextérité de l'IA physique. Elle sert de base à l'un des articles de recherche acceptés par DexRobot, axé sur la transformation de démonstrations humaines en politiques robotiques riches en contacts. La plateforme apprend la dextérité à partir des mouvements de mains humaines capturés par capture de mouvement et vidéo à la première personne. Ces démonstrations sont reconstruites en simulation, adaptées aux mains robotiques, puis transférées à de vrais robots sans téléopération ni données d'entraînement spécifiques aux robots. Le développement inclut des tâches impliquant la coordination de deux mains et la manipulation par contact continu.
Le produit phare de l'entreprise, le DexHand021 Pro, offre une dextérité de niveau recherche pour des tâches du monde réel. Il est doté d'une architecture intégrée de poignet et de main avec 22 degrés de liberté, permettant une coordination naturelle du poignet et de la main. Son système de capteurs multimodaux couvre la paume, le bout des doigts et les côtés des doigts, y compris un réseau tactile à haute résolution et une caméra grand angle. Une puce IA dédiée ferme la boucle perception-calcul-contrôle, permettant une prise de décision à l'échelle de la milliseconde.
DexRobot intègre matériel, perception, données, modèles et scénarios dans un pipeline cohérent. L'objectif de l'entreprise est de créer un portefeuille complet de mains robotiques capables de convertir des démonstrations humaines en données d'entraînement et en compétences. En validant chaque étape dans des scénarios réels, l'entreprise boucle le cycle de développement, du matériel aux tâches physiques, comme le démontre la plateforme DexGEM sur des robots réels.