Main robotique désincarnée rampe et manipule des objets de manière autonome
Des chercheurs de l'ETH Zürich ont développé une main robotique indépendante capable de se déplacer sur des surfaces et de manipuler des objets. L'invention aborde les défis de la robotique dans des espaces confinés.
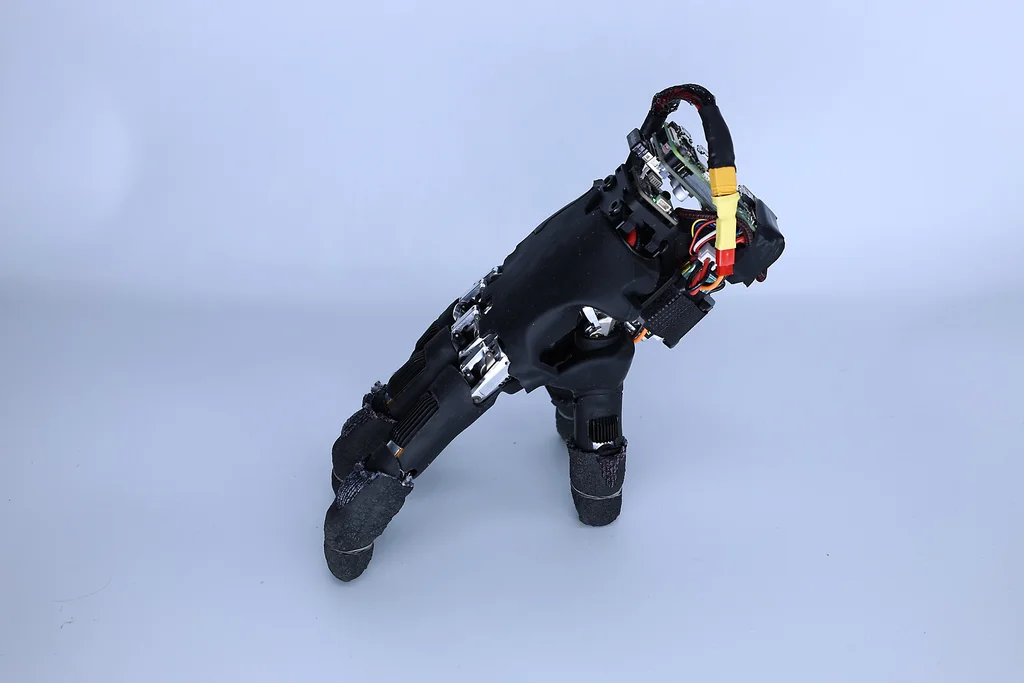
Des chercheurs du laboratoire de robotique souple (Soft Robotics Lab) de l'ETH Zürich ont mis au point une main robotique autonome, capable de ramper sur diverses surfaces et de manipuler des objets sans être connectée à un corps robotique plus large. Cette avancée, partiellement inspirée par le personnage de "La Famille Addams", Thing, vise à permettre des opérations robotiques plus sophistiquées dans des environnements où les bras traditionnels sont peu pratiques.
Contrairement aux mains robotiques classiques fixées à un bras mécanique, cette main fonctionne comme une unité indépendante. Elle peut équilibrer son propre poids et utiliser ses cinq doigts à la fois pour la locomotion et la manipulation d'objets. Le doctorant Amirhossein Kazemipour, aux côtés de Hehui Zheng et Robert Katzschmann, a détaillé cette invention dans un article traitant du dilemme de longue date consistant à créer des systèmes capables de se déplacer et d'interagir avec dextérité avec des objets simultanément.
Ce développement répond aux problèmes rencontrés lorsque les systèmes autonomes doivent opérer dans des espaces exigus, tels qu'à l'intérieur de bâtiments endommagés ou dans des réseaux de tuyauterie complexes. Auparavant, de telles tâches nécessitaient souvent des bras mécaniques encombrants ou des robots roulants massifs. La capacité de cette nouvelle main à naviguer indépendamment dans des ouvertures étroites offre une solution potentielle.
L'équipe a utilisé l'apprentissage par renforcement profond pour développer un logiciel d'IA qui gère les mouvements complexes de la main. Le système compense l'asymétrie naturelle de la main, permettant une locomotion équilibrée. La main est équipée d'un petit ordinateur embarqué, d'une unité de mesure inertielle et d'une batterie, ce qui en fait une plateforme entièrement sans fil et indépendante, pesant un peu moins d'un kilogramme.
Lors des tests, la main robotique a réussi à traverser divers terrains et a démontré des capacités de manipulation en appuyant sur des touches d'un clavier. Cette mobilité et cette manipulation indépendantes pourraient ouvrir de nouvelles applications pour la robotique dans des environnements dangereux ou pour des tâches nécessitant une grande dextérité dans des zones confinées.