Robotisk hand utan kropp förflyttar sig själv och objekt
Forskare vid ETH Zürich har utvecklat en självständig robotisk hand som kan röra sig på ytor och manipulera objekt. Uppfinningen löser utmaningar inom robotik för trånga utrymmen.
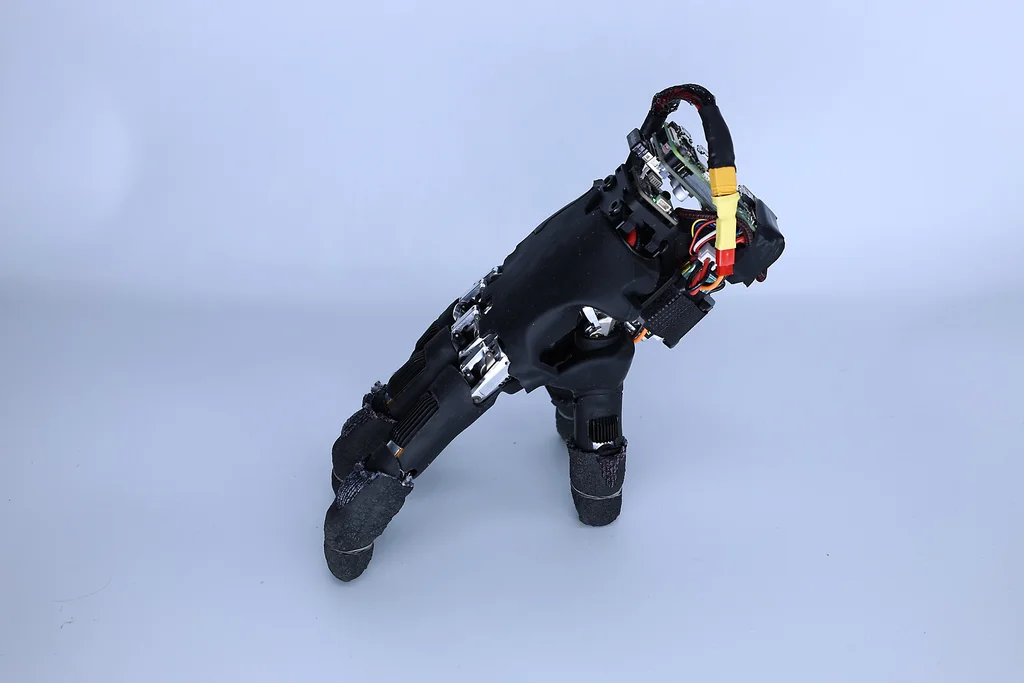
Forskare vid ETH Zürichs Soft Robotics Lab har framgångsrikt utvecklat en självständig robotisk hand som kan krypa över ytor och manipulera objekt utan en ansluten kropp. Tekniken, delvis inspirerad av karaktären Thing från "The Addams Family", möjliggör en framtid för mer självständiga och flexibla robotapplikationer.
Till skillnad från traditionella robotarmar som är fästa vid en mekanisk kropp, är denna hand en fristående enhet. Den kan balansera sin egen vikt och använda sina fem fingrar för att både förflytta sig och hantera objekt. Forskarna Amirhossein Kazemipour, Hehui Zheng och Robert Katzschmann beskrev sin uppfinning i en artikel där de förklarar hur de löste problemet med att samtidigt kunna röra sig och interagera precist med objekt.
Utvecklingen adresserar utmaningen med att arbeta i trånga utrymmen, såsom insidan av byggnader eller rörsystem. Tidigare krävdes ofta långa och otympliga mekaniska armar eller separata robotfordon för sådana uppgifter. Den nya handen kan självständigt ta sig in i trånga utrymmen.
Forskarna använde djup förstärkningsinlärning för att utveckla en AI-mjukvara som hanterar handens komplexa rörelsemönster. Mjukvaran kompenserar för handens naturliga asymmetriska struktur och möjliggör balanserad förflyttning. Handen är utrustad med en kompakt dator, en rörelsesensor och ett batteri, vilket gör den till en helt trådlös och oberoende plattform.
Under tester kunde robot hand framgångsrikt navigera på olika underlag och till och med trycka på piltangenterna på ett tangentbord. Denna självständiga förflyttnings- och manipuleringsförmåga öppnar nya möjligheter för robotik i farliga miljöer eller för uppgifter som kräver hög precision.